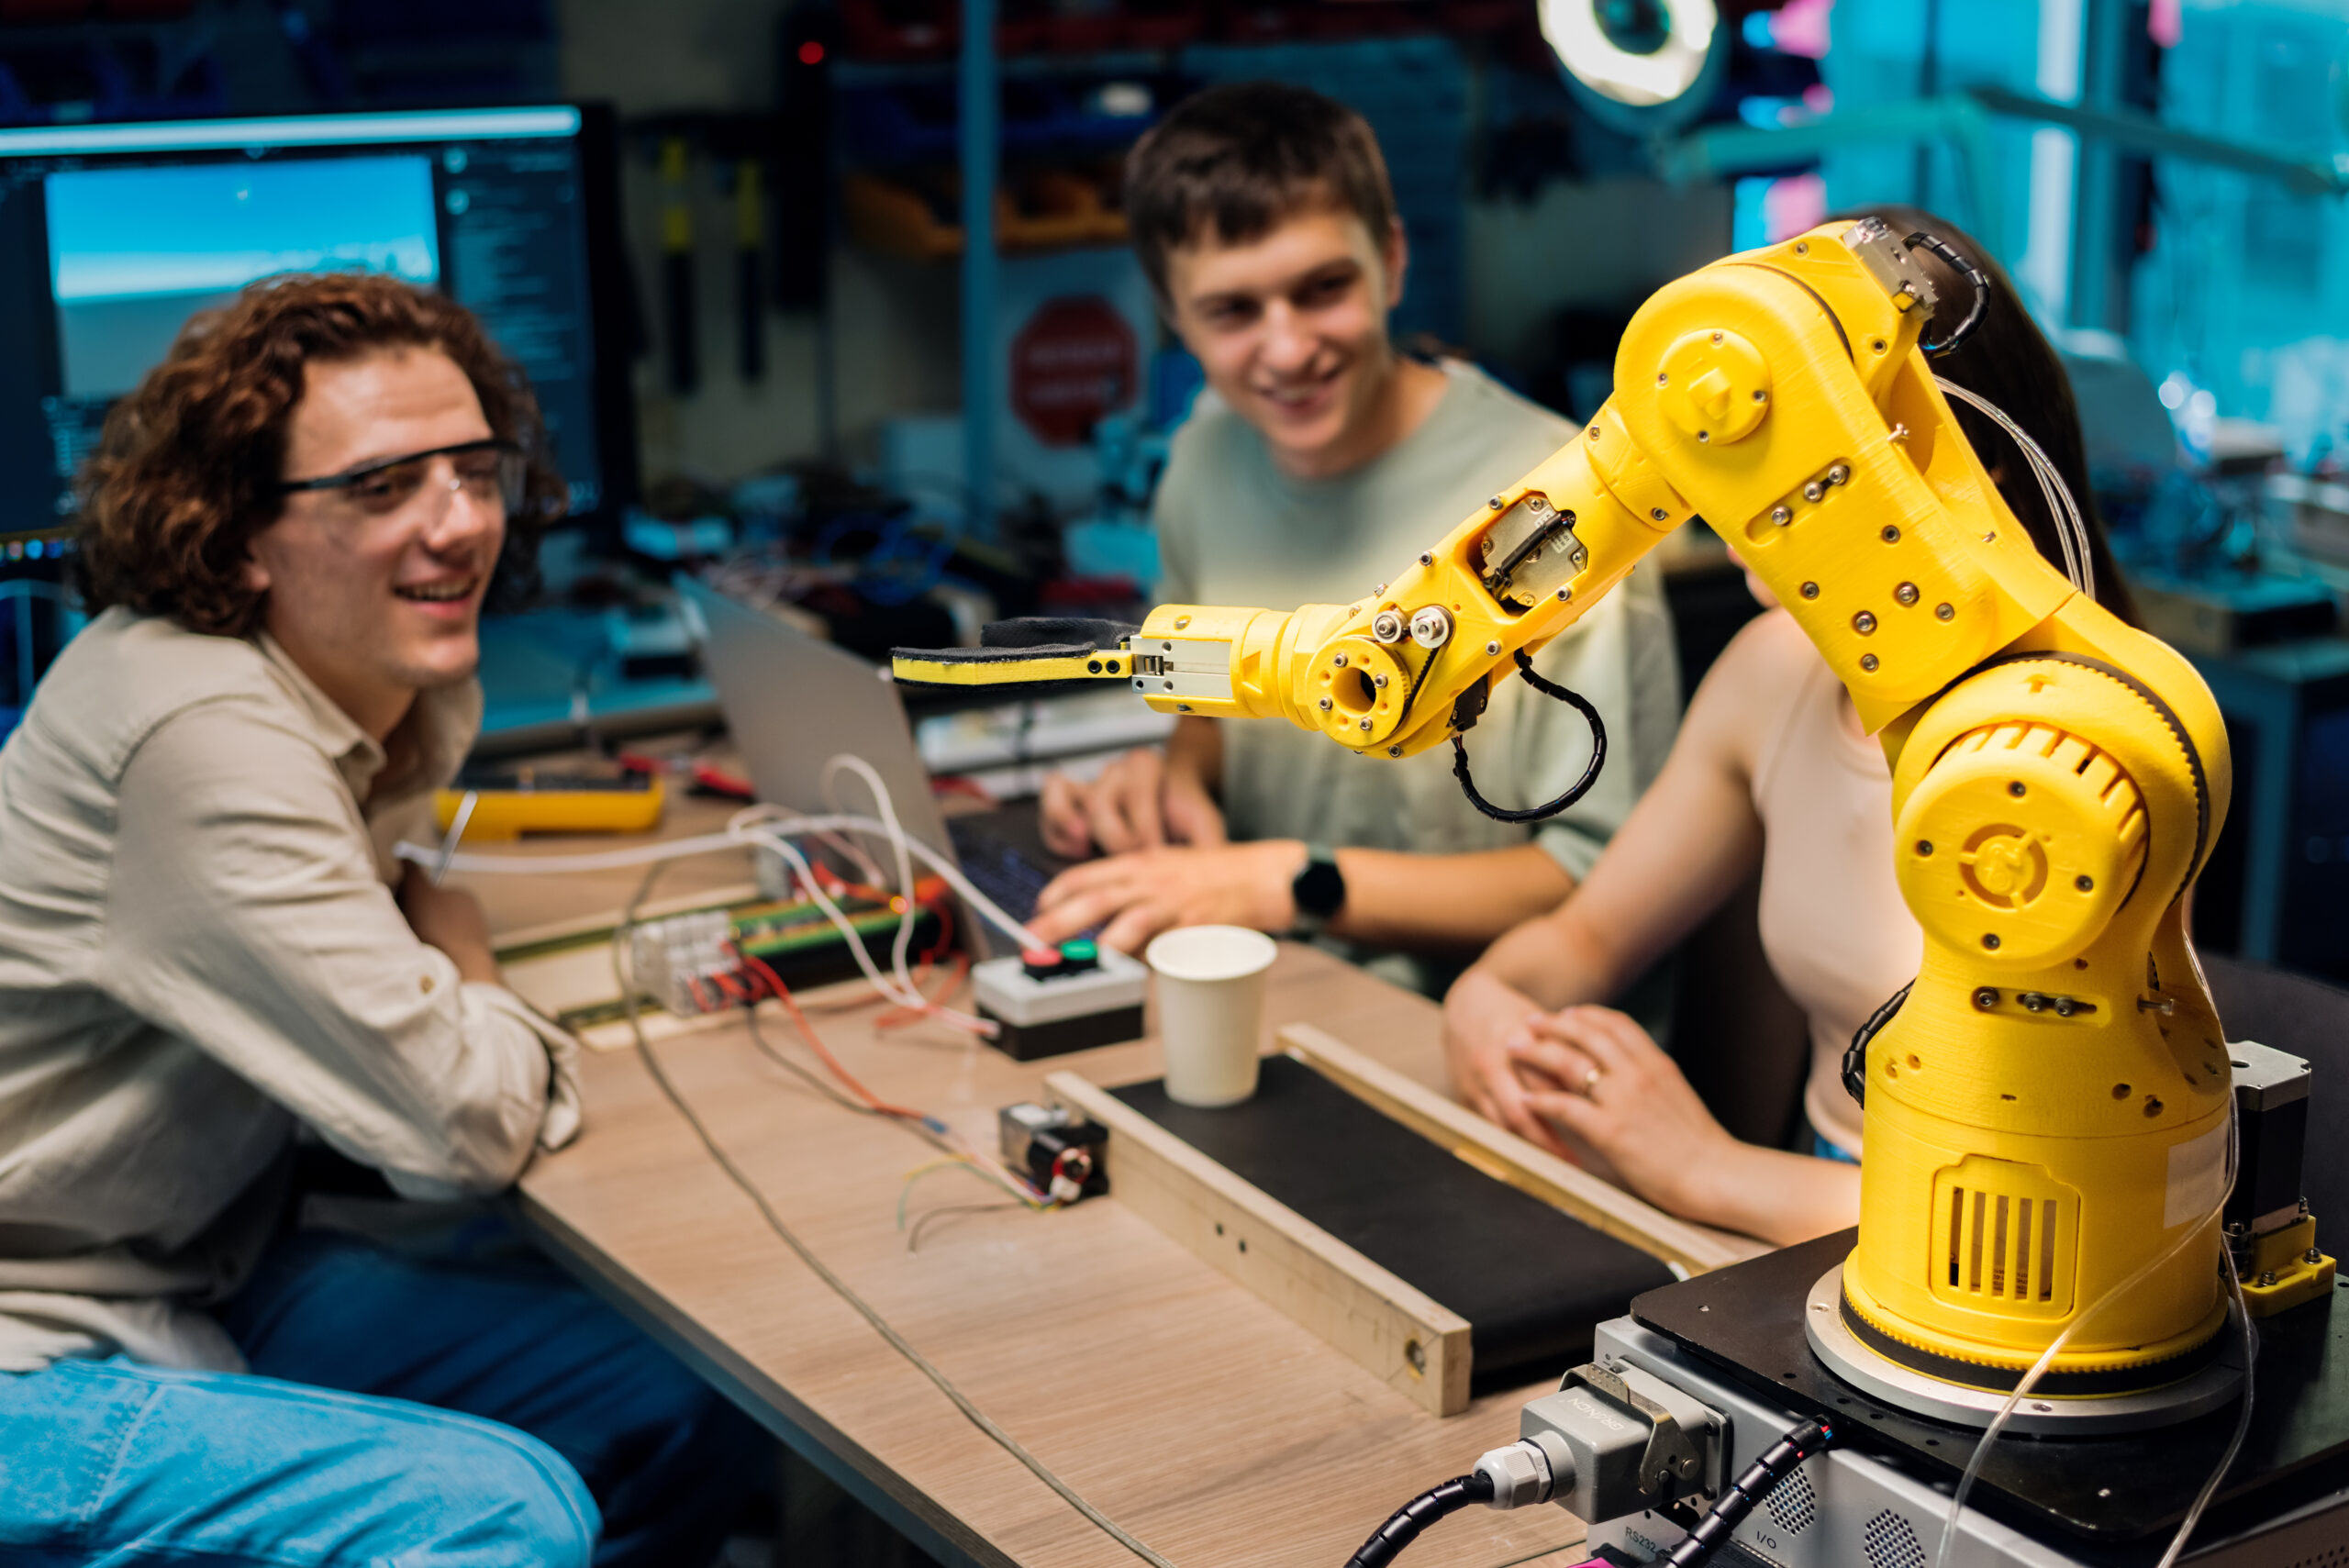
En la industria manufacturera moderna, la alta cadencia y la repetibilidad milimétrica son requisitos indispensables para mantener la rentabilidad. La selección de la arquitectura cinemática adecuada es una de las decisiones más críticas en cualquier proyecto de automatización. Elegir entre los diferentes tipos de robots industriales no solo determina la velocidad de ciclo (Takt Time), sino también la flexibilidad de la celda de trabajo ante futuros cambios de producto.
A continuación, analizamos las principales configuraciones robóticas utilizadas en líneas de fabricación de alto volumen, sus ventajas mecánicas y sus aplicaciones clave en planta.
1. Robots Articulados (Antropomórficos): Máxima Versatilidad en 6 Ejes
Los robots articulados son la solución más versátil en la robótica industrial. Su estructura de eslabones rotativos imita los movimientos del brazo humano, ofreciendo habitualmente entre 5 y 6 grados de libertad.
Ventajas clave: Capacidad para posicionar la herramienta en cualquier ángulo dentro de su volumen de trabajo esférico. Excelente versatilidad para reorientar piezas complejas.
Aplicaciones en producción masiva: Células de soldadura por arco/resistencia, pintura automatizada, mecanizado secundario, ensamblaje complejo y carga/descarga de máquinas CNC (Tendencia de Máquina).
2. Robots SCARA: Alta Velocidad y Precisión en Planos Horizontales
Los robots SCARA (Selective Compliance Assembly Robot Arm) disponen de una estructura rígida en el eje $Z$ y flexible en el plano $XY$. Esta cinemática los convierte en la opción predilecta para operaciones rápidas en superficies planas.
Ventajas clave: Tiempos de ciclo extremadamente cortos, alta repetibilidad (por debajo de $\pm 0,01\text{ mm}$) y un diseño compacto que requiere poco espacio en bancada.
Aplicaciones en producción masiva: Inserción de componentes electrónicos, atornillado de precisión, dispensación de adhesivos y empaquetado secundario a alta velocidad.
3. Robots Cartesianos (Gantry): Rigidez y Cargas Pesadas
Los robots cartesianos operan sobre tres ejes lineales perpendiculares entre sí ($X, Y, Z$). Su estructura tipo pórtico (Gantry) distribuye el peso de manera uniforme sobre la bancada o la estructura superior del taller.
Ventajas clave: Capacidad para manipular grandes cargas útiles (Payload) en volúmenes de trabajo extensos. Programación sencilla y coste por metro de alcance muy competitivo.
Aplicaciones en producción masiva: Paletizado de final de línea, manipulación de grandes chapa de estampación, almacenamiento automatizado y transferencia de piezas entre prensas.
4. Robots Delta (Paralelos): Pick and Place Ultra-Rápido
Los robots Delta están compuestos por brazos articulados paralelos conectados a una base superior fija. Esta configuración mantiene los motores fuera de las partes móviles, reduciendo la inercia al mínimo.
Ventajas clave: Velocidades de aceleración superiores a las de cualquier otra cinemática, capaces de realizar más de 120-150 ciclos por minuto.
Aplicaciones en producción masiva: Encajado y clasificación ultrarrápida (Pick and Place) en la industria alimentaria, farmacéutica y del envasado, integrados habitualmente con sistemas de visión artificial.
5. Criterios Técnicos para Seleccionar el Robot Adecuado
Para determinar qué tipo de robot requiere una línea de producción masiva, el equipo de ingeniería debe evaluar los siguientes parámetros:
Carga útil (Payload): Peso total de la pieza más la herramienta final (Gripper o cabezal).
Alcance y Envolvente de Trabajo (Reach): Radio de acción tridimensional necesario para completar la tarea.
Repetibilidad: Precisión requerida en cada posicionamiento tras miles de ciclos continuos.
Tiempo de Ciclo Objetivo: Unidades por hora que la celda robotizada debe procesar.
💡 ¿Necesitas integrar robótica en tu línea de producción?
En ASP Robotics analizamos los requerimientos de tu planta para diseñar e integrar la célula robotizada ideal. Solicita un diagnóstico técnico con nuestros ingenieros.
Preguntas Frecuentes sobre Tipos de Robots Industriales
¿Qué diferencia a un robot industrial tradicional de un robot colaborativo (cobot)?
Un robot industrial tradicional trabaja a altas velocidades en entornos cerrados con vallado de seguridad. Un cobot incorpora sensores de fuerza para detenerse ante un contacto, permitiendo trabajar codo a codo con los operarios en espacios reducidos sin barreras físicas.
¿Se puede integrar un sistema de visión artificial en cualquier tipo de robot?
Sí. La visión artificial puede comunicarse mediante protocolos industriales (EtherNet/IP, Profinet) con el controlador de cualquier robot articulado, SCARA o Delta para guiar la trayectoria en tiempo real.
¿Cuál es la vida útil media de un robot industrial en líneas de producción masiva?
Con un programa adecuado de mantenimiento preventivo, un robot industrial de primeras marcas (FANUC, KUKA, ABB) suele superar las 80.000 a 100.000 horas de funcionamiento continuo antes de requerir un reacondicionamiento mayor.
¿Qué marcas de robots son las más utilizadas en la industria?
Las marcas de referencia internacional integradas en líneas de producción masiva son FANUC, KUKA, ABB, Yaskawa y Universal Robots (en robótica colaborativa).